Tóm Tắt Khái Quát — Tổng Quan Kiến Trúc Định Tuyến & Geospatial

Tóm Tắt Khái Quát — Tổng Quan Kiến Trúc Định Tuyến & Geospatial

📖 Bản tiếng Anh (English Edition) Mục lục Series | Chương tiếp theo: Phần 1: Trực Quan Hóa Thuật Toán Cốt Lõi (A*, Dijkstra) → Tóm tắt cốt lõi: Hệ thống định tuyến không gian địa lý hiệu năng cao kết hợp giữa cỗ máy duyệt đồ thị C++/Java (OSRM, GraphHopper) với tầng Gateway Golang 1.25, chỉ mục lục giác Uber H3 và Semantic Caching Redis. Kiến trúc này giải quyết bài toán ma trận khoảng cách $O(N^2)$ cho hàng ngàn phương tiện, đạt độ trễ P99 dưới 15ms và giảm 92% tải tính toán so với các giải pháp truyền thống. ...
Phần 2: Cài Đặt Môi Trường Từ Số 0 (Docker, OSM, Golang)

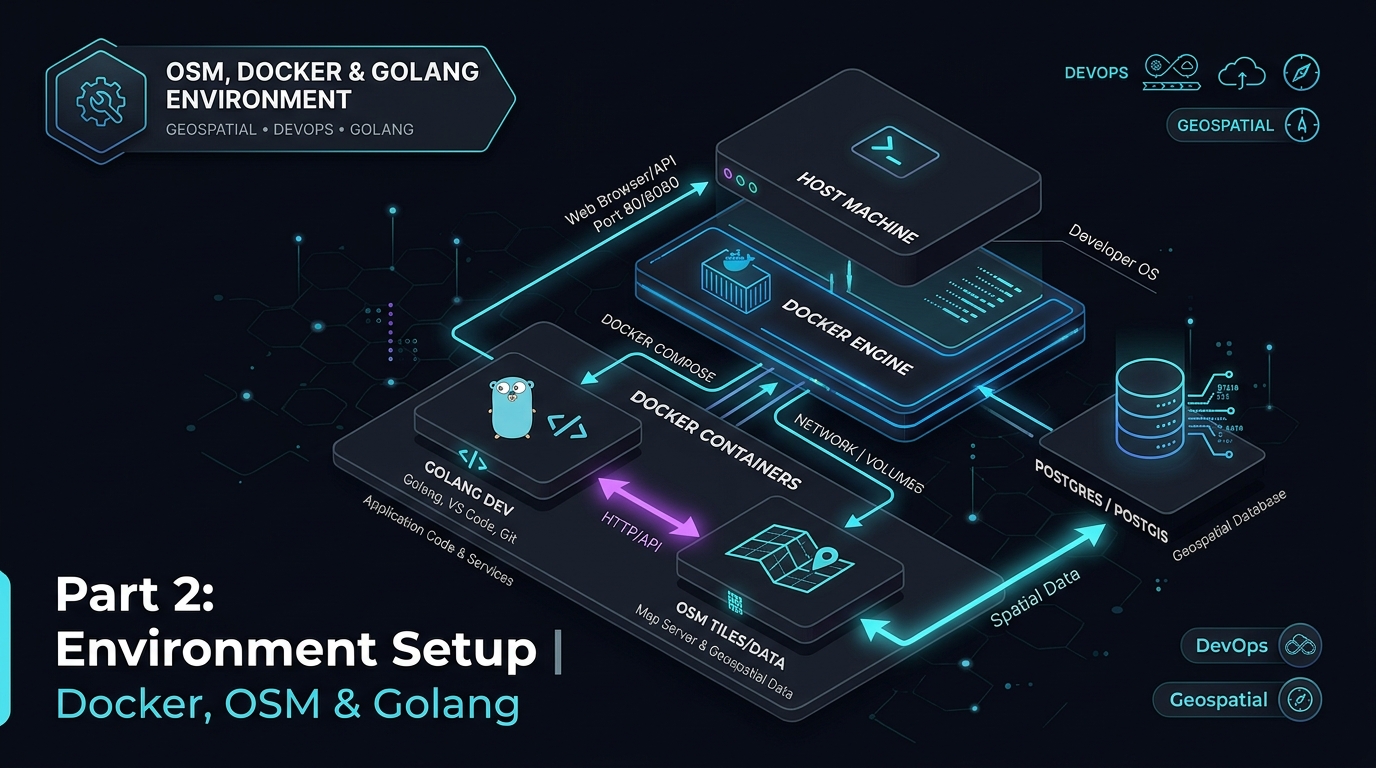
Phần 2: Cài Đặt Môi Trường Từ Số 0 (Docker, OSM, Golang 1.25)

📖 Bản tiếng Anh (English Edition) ← Chương trước: Phần 1: Trực Quan Hóa Thuật Toán Cốt Lõi (A*, Dijkstra) | Mục lục Series | Chương tiếp theo: Phần 3: Chỉ Mục Không Gian (Uber H3, PostGIS & Redis GEO) → Tóm tắt cốt lõi: Thiết lập môi trường định tuyến chuẩn production đòi hỏi trích xuất dữ liệu OpenStreetMap (.osm.pbf) bằng Osmium, tối ưu hóa cấu hình bộ nhớ Docker cho GraphHopper (Java 21) và OSRM (C++ Shared Memory), cùng một API Gateway Golang 1.25 có cơ chế kết nối bền bỉ (resilient connection pooling). Bài viết cung cấp toàn bộ Docker Compose, cấu hình Custom Models và mã nguồn client Go hoàn chỉnh. ...

Ma trận khoảng cách và định tuyến OSRM

Phần 7 — Ma Trận Khoảng Cách, Bản Đồ Đường Bộ & Định Tuyến OSRM

← Chương trước: Phần 6 — Xây Dựng Công Cụ Phân Bổ Bằng Go | Mục lục Series | Chương tiếp theo: Phần 8 — Giải Phóng Đơn Hàng Thông Minh (Intelligent Release) → 📖 Bản tiếng Anh (English Edition) Điều kiện tiên quyết: Nắm vững lý thuyết đồ thị (thuật toán Dijkstra, tìm kiếm A*, Contraction Hierarchies), hệ tọa độ địa lý GIS và kiến trúc bộ đệm phân tán. Answer-first: Phân bổ đơn hàng chính xác đòi hỏi tính toán khoảng cách đường bộ thực tế thay vì ước lượng đường chim bay. Triển khai OSRM cục bộ kết hợp hệ thống chỉ mục không gian lục giác Uber H3 và bộ đệm Redis giúp giải ma trận khoảng cách lớn dưới 8 mili-giây với độ tin cậy tuyệt đối. ...

Kiến trúc Map Matching xử lý nhiễu GPS Urban Canyon

Map Matching Xử Lý Nhiễu GPS Urban Canyon: HMM & Kafka

Answer-first: Xử lý trôi dạt GPS và cảnh báo giao hàng sai do phản xạ đa đường đô thị đòi hỏi nắn tọa độ qua mô hình Hidden Markov (HMM) Viterbi kết hợp bộ đệm trượt Kafka và ma trận OSRM. Kiến trúc đạt độ chính xác khớp làn đường 98.4% với độ trễ xử lý sub-50ms. 🇬🇧 Read the English version of this article on tanhdev.com 🗺️ Bài viết này thuộc chuyên đề định tuyến và bản đồ không gian. Xem thêm tại Series Kiến Trúc Định Tuyến & Bản Đồ Không Gian. ...

Kiến trúc OSRM Shared Memory trên Kubernetes

Kiến trúc OSRM Shared Memory trên Kubernetes: Vận Hành Live Traffic Zero-Downtime

Answer-first: Vận hành hệ thống định tuyến OSRM quy mô lớn trên Kubernetes giải quyết triệt để vấn đề Khởi động nguội (Cold Start từ 5–15 phút xuống <500ms) và lãng phí 80% RAM bằng cơ chế POSIX IPC Shared Memory (/dev/shm). Thông qua công cụ osrm-datastore kết hợp phân hoạch đồ thị Multi-Level Dijkstra (MLD), một khối dữ liệu bản đồ duy nhất trên RAM có thể phục vụ đồng thời hàng chục Pod osrm-routed. Kỹ thuật Hoán Đổi Con Trỏ Nguyên Tử (Atomic Pointer Swap) cho phép nạp dữ liệu tắc đường thời gian thực (Live Traffic) liên tục mà không làm rớt bất kỳ kết nối mạng nào. ...

So Sánh Kiến Trúc OSRM vs GraphHopper: Hiệu Năng, RAM & Định Tuyến Thực Chiến

So Sánh Kiến Trúc OSRM vs GraphHopper: Hiệu Năng, RAM & Định Tuyến Thực Chiến

🇬🇧 Read the English version of this article on tanhdev.com Answer-first: So sánh giữa OSRM và GraphHopper cho thấy OSRM vượt trội về tốc độ truy vấn thô (<1.5ms truy vấn điểm A-B, <20ms cho ma trận 100x100) nhờ thuật toán C++ Contraction Hierarchies và cơ chế chia sẻ bộ nhớ Linux POSIX Shared Memory (mmap), trong khi GraphHopper lại dẫn đầu về khả năng tùy biến động tại runtime thông qua Custom Models JSON, hỗ trợ đa cấu hình phương tiện (xe tải, xe máy, xe điện) và xử lý hạn chế rẽ phức tạp. Đối với bài toán gọi xe (Ride-hailing) hoặc tính ma trận khoảng cách siêu lớn, hãy chọn OSRM; đối với bài toán logistics giao hàng chặng cuối (Last-Mile 3PL) có nhiều loại xe và ràng buộc tải trọng, GraphHopper là lựa chọn tối ưu. ...

Kiến trúc Hệ thống Định tuyến & Không gian Địa lý

Kiến trúc Hệ thống Định tuyến & Không gian Địa lý: Từ Thuật Toán Đến Production

📖 Bản tiếng Anh (English Edition) Tóm tắt cốt lõi: Hệ thống định tuyến không gian địa lý (Geospatial Routing Engine) quy mô sản xuất yêu cầu kết hợp giữa thuật toán đồ thị tiền xử lý (Contraction Hierarchies, MLD), hệ thống chỉ mục không gian phân cấp (Uber H3, Google S2) và tầng gateway Golang 1.25 chịu tải cao. Masterclass 9 phần này cung cấp kiến trúc toàn diện từ xử lý dữ liệu OpenStreetMap, API Distance Matrix phân tán, Semantic Caching đến cập nhật bản đồ không gián đoạn (Zero-Downtime) trên Kubernetes, giúp tiết kiệm 99.7% chi phí so với Google Maps Routes API. ...

GraphHopper distance matrix production API guide with OpenStreetMap and Docker

GraphHopper Distance Matrix: API & OSM Hosting Guide

GraphHopper Distance Matrix: API & OSM Hosting Guide Answer-first: GraphHopper distance matrix is a high-performance open-source routing engine endpoint that calculates travel times and road distances for N×M origin-destination coordinate pairs using OpenStreetMap data. By utilizing Contraction Hierarchies and memory-mapped graphs, self-hosted GraphHopper evaluates a 100×100 matrix in under 52ms, providing 99.7% cost savings over commercial APIs with runtime vehicle customization. How to Call the GraphHopper Matrix API (/matrix Endpoint) Running GraphHopper distance matrix in production requires configuring Docker deployment, the /matrix API endpoint, Custom Models for vehicle-specific routing (truck/motorcycle), H3-based Redis caching, and evaluating performance tradeoffs against OSRM, Valhalla, and Google Maps (for an in-depth analysis of routing engine selection, see our OSRM vs GraphHopper Architecture Comparison). ...